Mecanizado CNC de precisión para eslabones de brazos robóticos
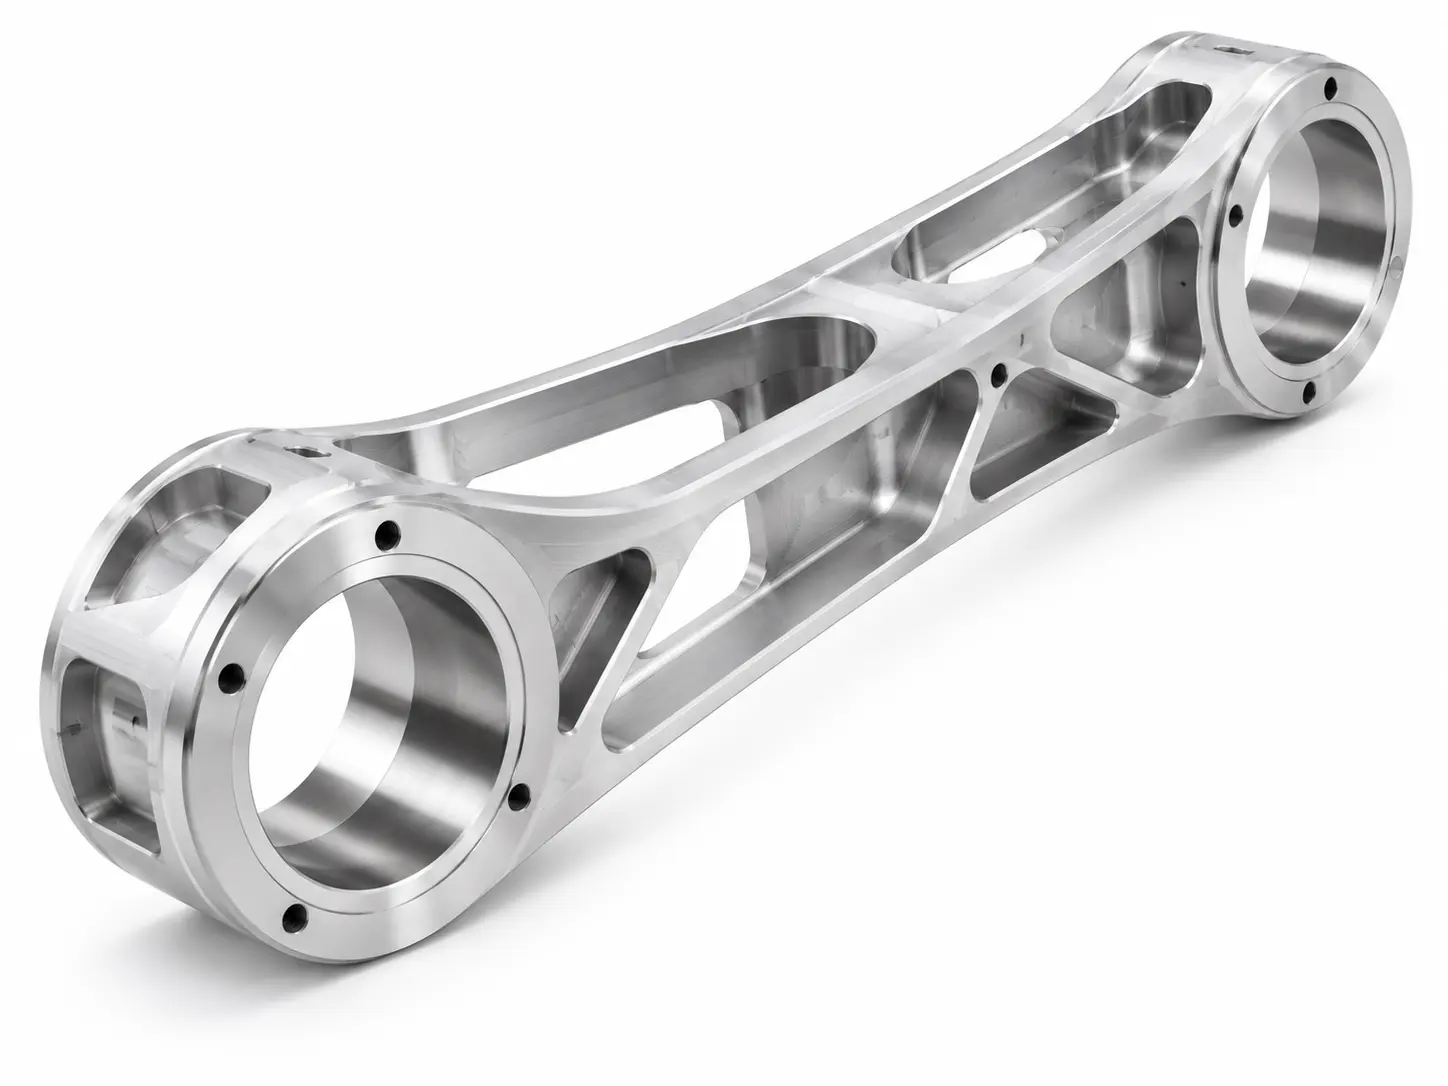
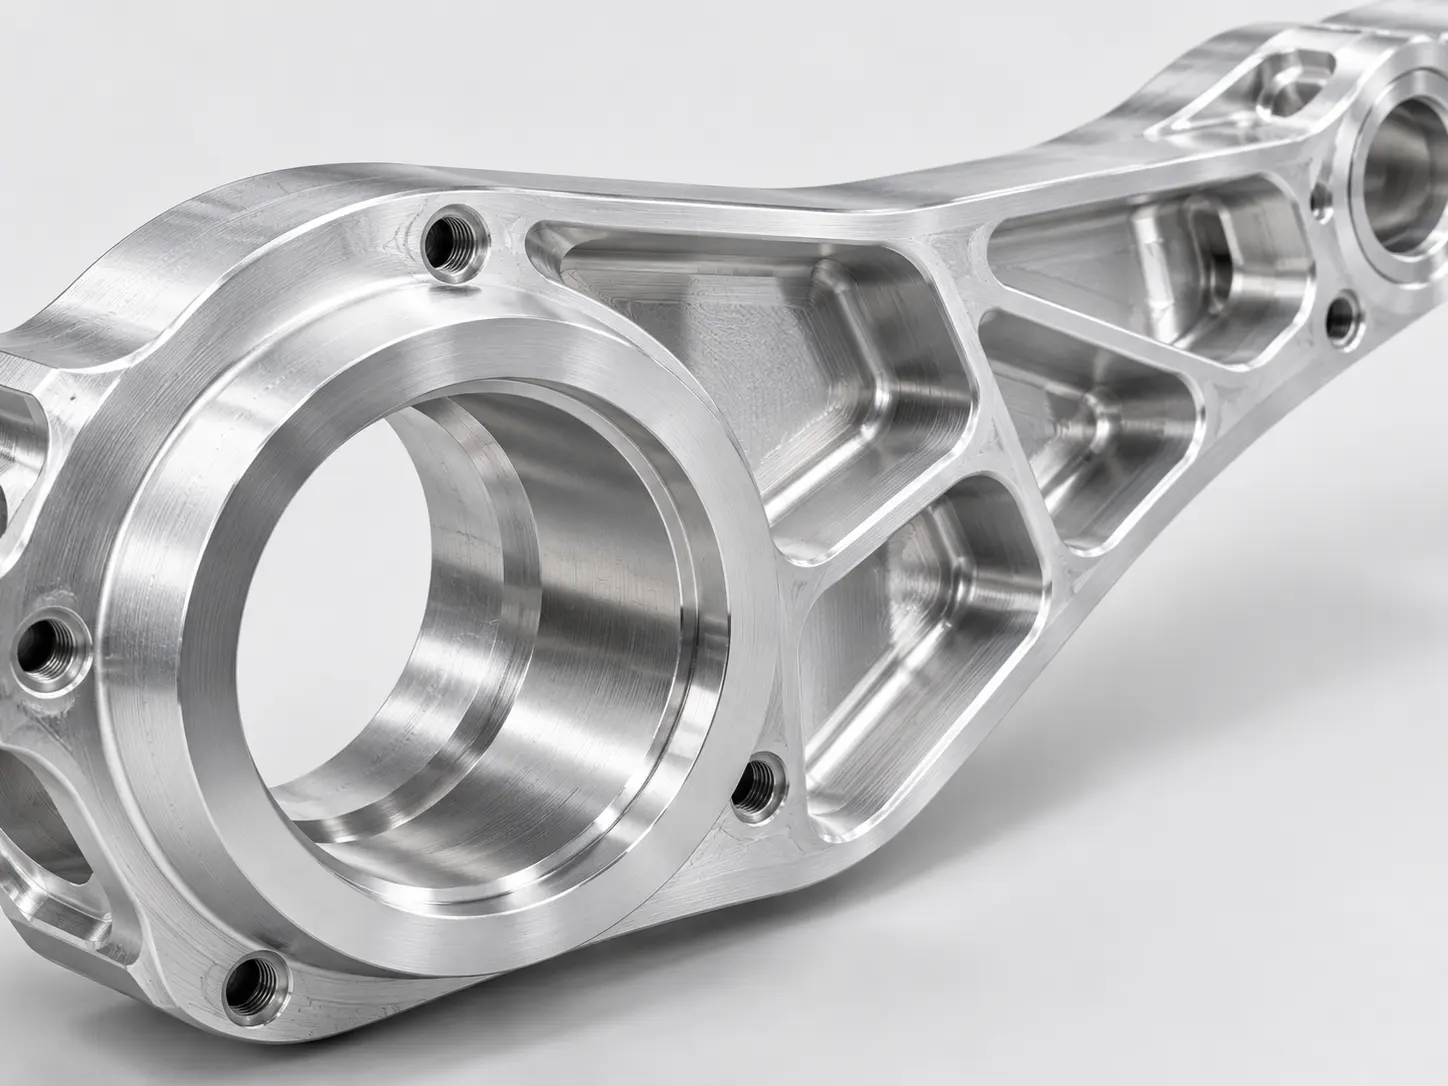
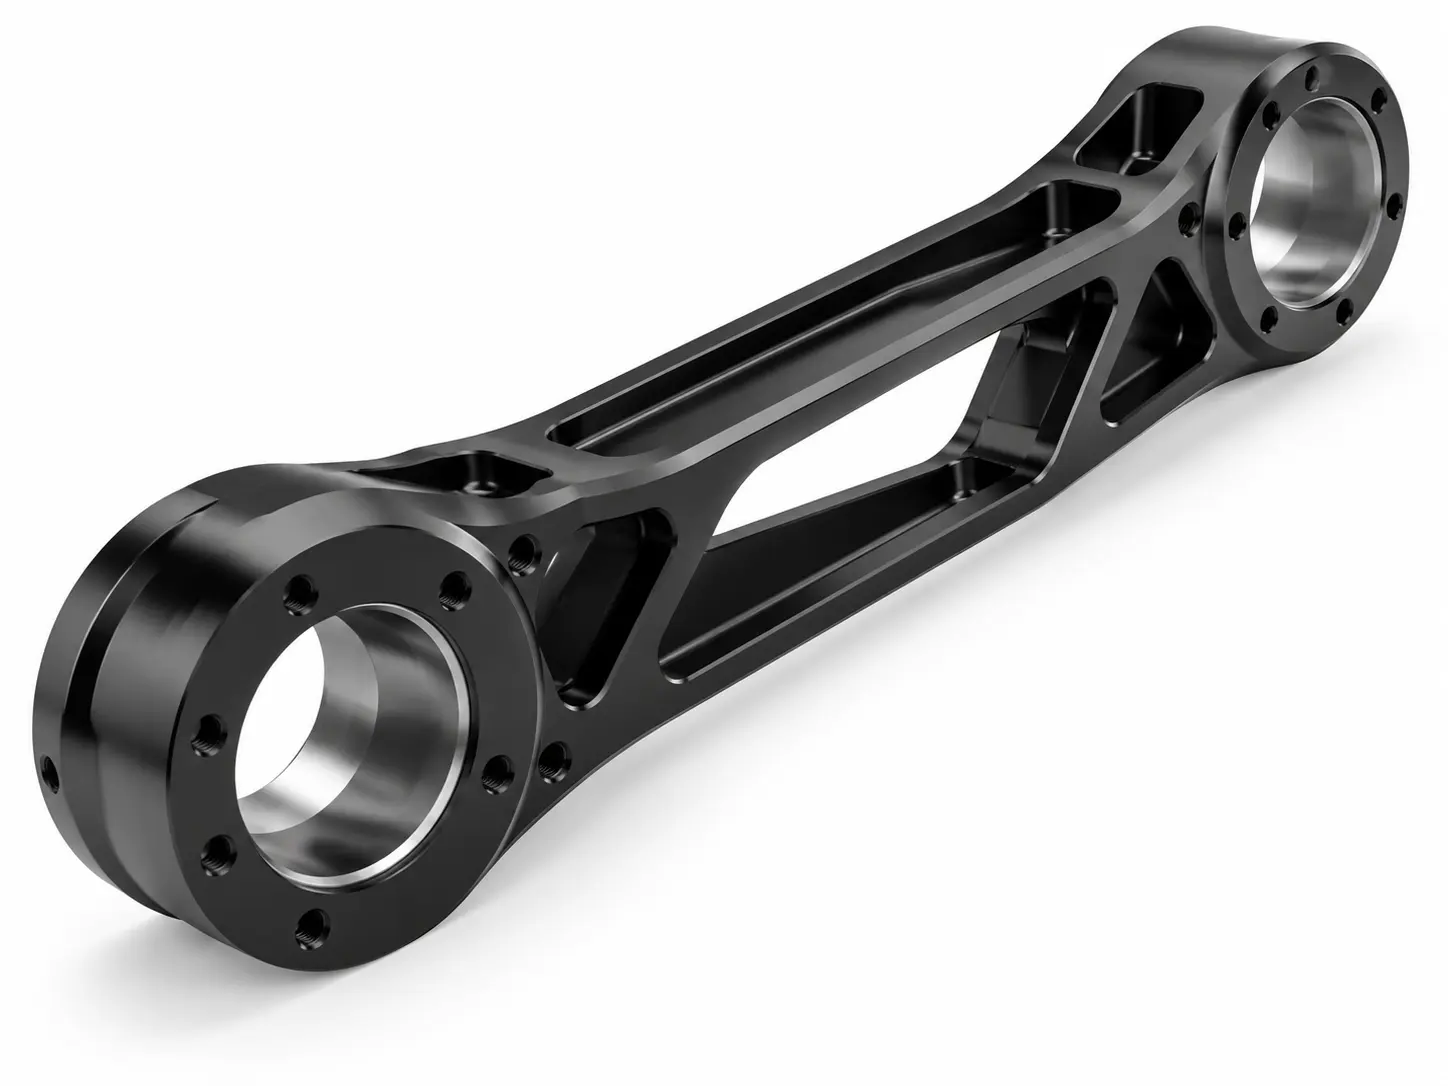
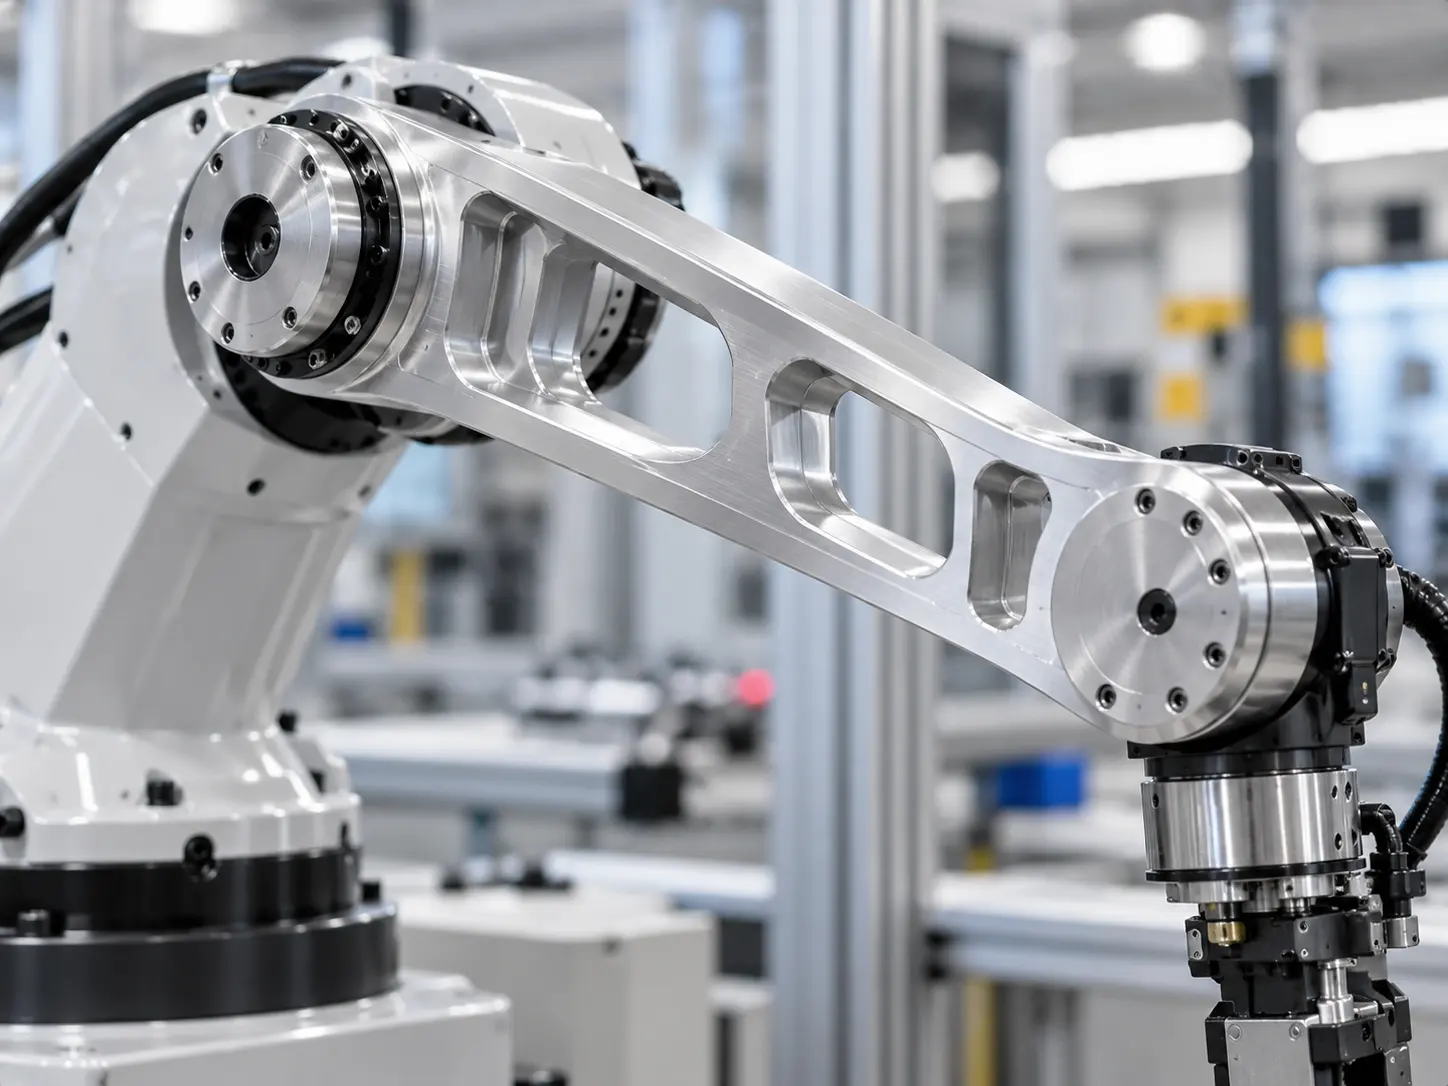
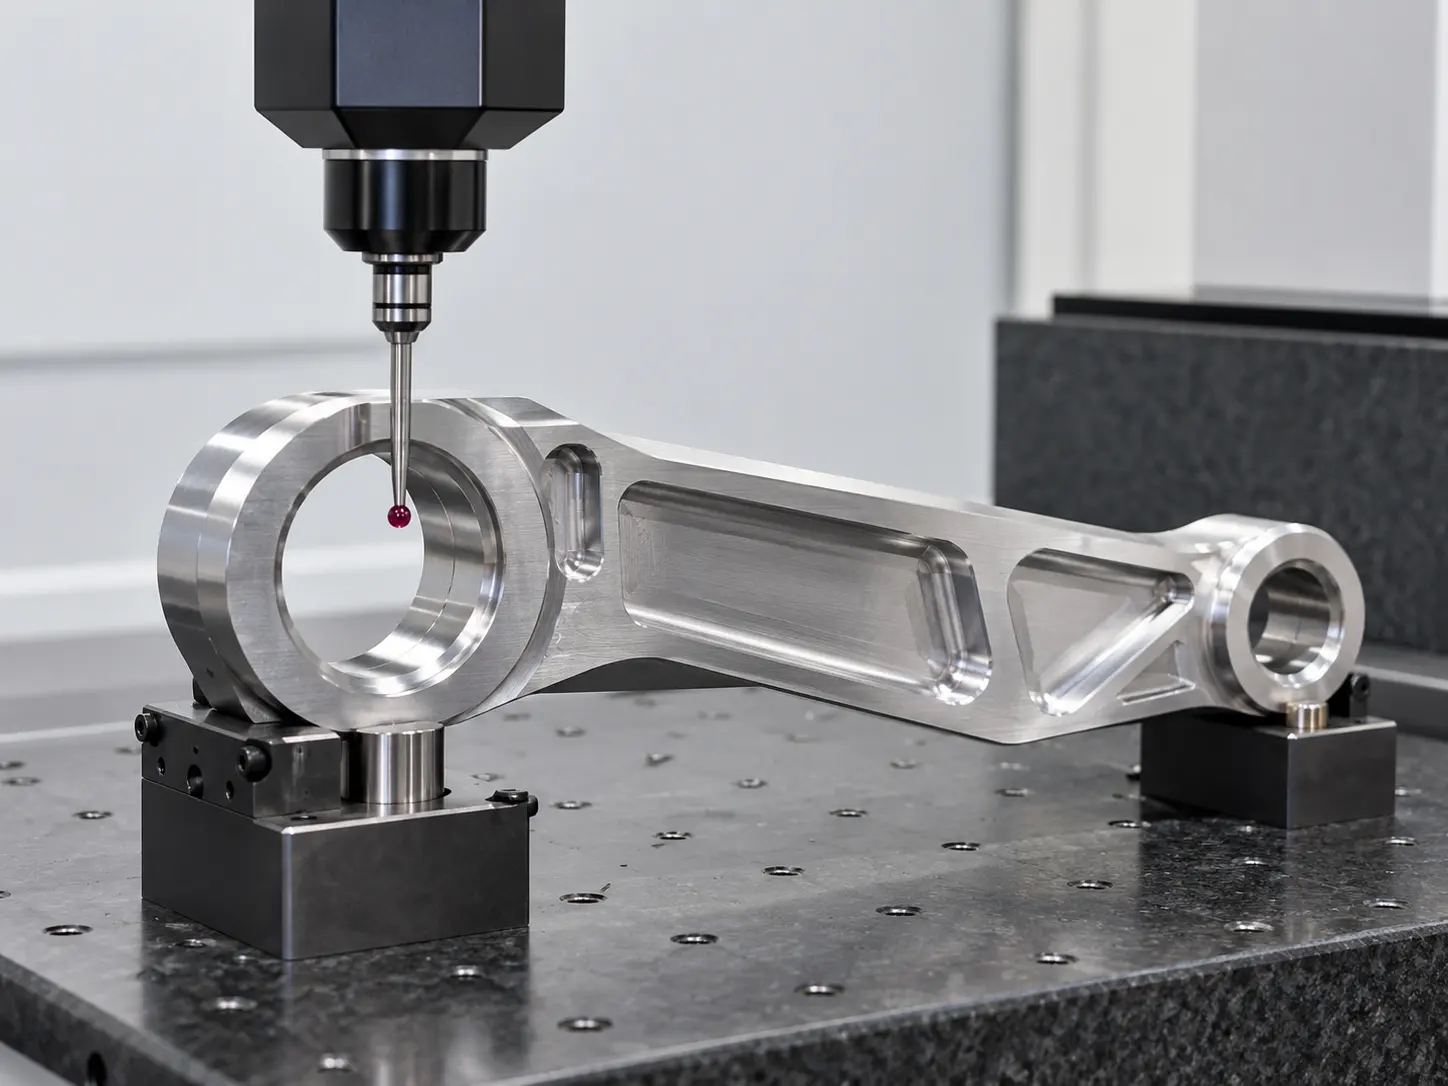
Mecanizado CNC de enlace de brazo robótico
Mecanizado CNC de precisión para eslabones de brazos robóticos con bolsillos ligeros, Costillas de refuerzo, Grandes diámetros de juntas, Interfaces de actuadores, Canales de cable, y datums de montaje críticos. Soporta mecanizado de 5 ejes, GD ajustada&T, Materiales ligeros, y producción de prototipos a bajo volumen.
- CNC de 5 ejes para enlaces de brazo ligeros
- Anillos de juntas de precisión & Alineación del Eje
- Estructuras ensacadas / acanaladas / de pared delgada
- 6061 / 7075 Aluminio / Titanio
- Prototipo & Producción de bajo volumen
Descripción del producto
Introducción
El mecanizado CNC de brazo robótico se utiliza para fabricar enlaces estructurales ligeros que conectan las uniones, Actuadores, Módulos de muñeca, y otros componentes de movimiento dentro de sistemas robóticos. Estas piezas requieren un equilibrio cuidadoso de baja masa, Rigidez estructural, Estabilidad dimensional, y una alineación precisa de las articulaciones para soportar movimientos robóticos rápidos y repetibles.
Los eslabones de brazos robóticos suelen tener grandes orificios de articulación, Interfaces de rodamiento o actuador, Caras de montaje de precisión, Bolsillos ligeros, Costillas de refuerzo, Canales de enrutamiento de cables, Secciones de pared delgada, y características de montaje multidireccional. Pequeñas desviaciones en la posición del ánima, Paralelismo, Planitud, o la alineación unión a unión puede afectar la precisión del montaje, Repetibilidad del movimiento, Vibración, y la distribución de carga a lo largo del brazo robótico.
Nuestras capacidades de mecanizado CNC incluyen 3 ejes, 4 ejes, y fresado de 5 ejes, aburrido, Perforación, Enhechado, Tapping, Mecanizado en bolsa, y acabado de precisión. Estrategias de mecanizado, Diseño de los accesorios, Control de datos, Secuencia de eliminación de materiales, y los métodos de inspección se seleccionan según la longitud del enlace, Grosor de la pared, Interfaces de articulación crítica, GD&Requisitos de T, y riesgo de distorsión.
Los eslabones de los brazos robóticos pueden mecanizarse a partir de aluminio 6061, 7075 aluminio, titanio, Acero inoxidable, y otros materiales de ingeniería, con anodización, Anodización dura, Pasivación, Pulido, Recubrimiento, y otros procesos secundarios disponibles. Prototipo, Ejemplo de ingeniería, y la producción de bajo volumen puede soportarse según los planos del cliente.
Especificaciones
| Punto | Especificaciones |
|---|---|
| Nombre del producto | Mecanizado CNC de enlace de brazo robótico |
| Material | 6061 Aluminio / 7075 Aluminio / Titanio / Acero inoxidable / Personalizado |
| Proceso de fabricación | Fresado / Torneado / Perforación / Perforación / Roscado / Roscado / Acabado de Precisión |
| Geometría de las piezas | Estructura larga / pared delgada / nervadura / ensaczada / hueca / complejo multisuperficie |
| Tolerancia | Hasta ±0.005 mm / Según el dibujo |
| Acabado superficial | Anodización / Anodización dura / Pasivación / Chapado / Recubrimiento |
| Color | Natural / Negro / Dependiente del Material |
| Volumen de producción | Producción de prototipos y de bajo volumen |
| Inspección | CMM / Medidor de altura / Micrometro / Pinza / Plan de inspección personalizado |
| Documentación | Informes de inspección y documentos materiales a petición |
| Aplicaciones | Robots humanoides / robots colaborativos / robots industriales / actuadores robóticos / sistemas de movimiento de precisión |
| Servicio personalizado | Soporte OEM y ODM |
Tres aspectos clave de personalización, Adaptado a tus necesidades
Soluciones personalizadas de mecanizado CNC para componentes robóticos complejos y requerimientos de ensamblaje de precisión.
Fabricación de Precisión, Calidad excelente
Mecanizado estructural ligero
El mecanizado CNC multieje soporta grandes recursos, Costillas de refuerzo, Recortes internos, y estructuras de pared delgada para reducir la masa del enlace del brazo manteniendo la rigidez necesaria para el movimiento robótico.
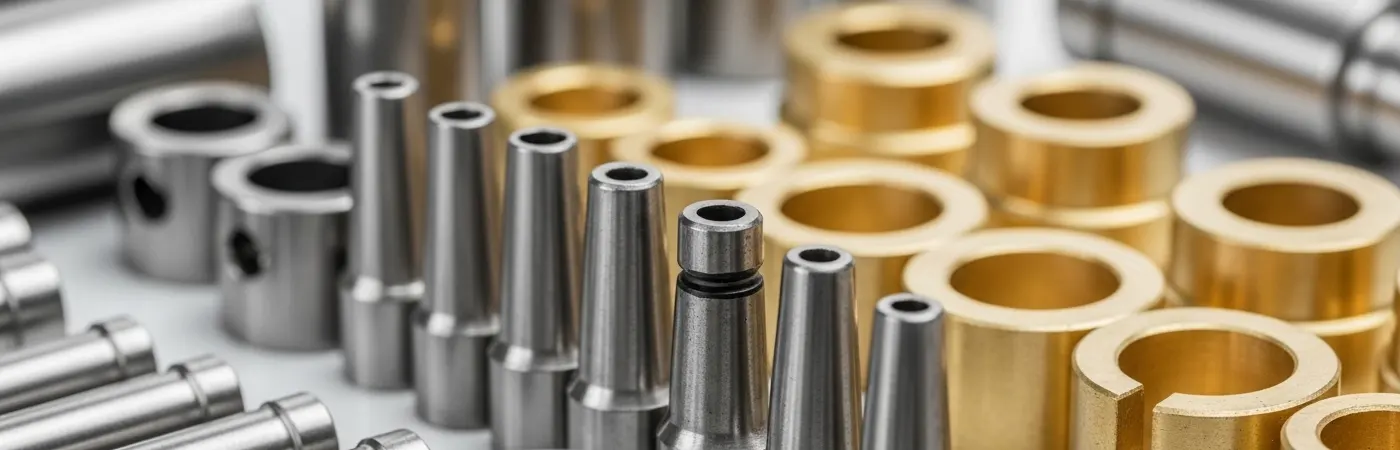
Mecanizado de calibre de precisión
Grandes diámetros de juntas, Interfaces de rodamientos, y las características de montaje de actuadores están cuidadosamente mecanizadas para mantener una posición precisa entre las juntas robóticas conectadas.
Control de distorsión de piezas largas
Secuencia de mecanizado, Trabajo, Estrategia de datum, y la eliminación de materiales están planificadas para ayudar a controlar la distorsión a largo plazo, Delgado, o componentes muy encapsulados.
Inspección Multisuperficie
CMM, Calibres de diámetro, Micrómetros, Medidores de redondez, y otros equipos de inspección pueden verificar el tamaño del diámetro, Posición, Concentricidad, Runout, Planitud, y dimensiones críticas de montaje.
Servicio refinado, Tiempo de entrega reducido
Desde la revisión de diseño hasta la entrega, Ofrecemos un seguimiento dedicado uno a uno durante todo el proceso.
Consulta → Proporcionar planos → revisión de diseño & Presupuestos → procesamiento de pedidos → inspección de calidad → entrega puntual → seguimiento postventa
Nuestras ventajas
Respaldado por más de 25 años de experiencia en ingeniería, Nuestro equipo ofrece servicios integrales —desde el diseño personalizado de moldes y mecanizado de precisión hasta la producción a gran escala— apoyados por un sólido sistema de aseguramiento de la calidad y un servicio al cliente proactivo. Certificado bajo ISO9001, ISO14001, y IATF 16949, Buscamos continuamente la excelencia en calidad, Innovación, y satisfacción del cliente.
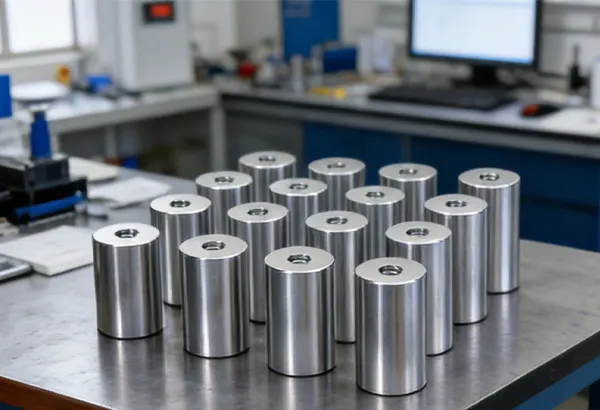
Más de 100,000 Unidades en stock, con envío en 2 horas para productos estándar.
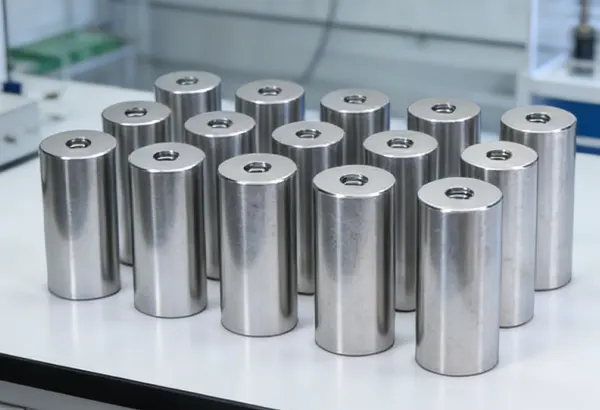
Implementación de un sistema de inspección en tres etapas—comprobación inicial del material, Inspección en proceso, e inspección final.
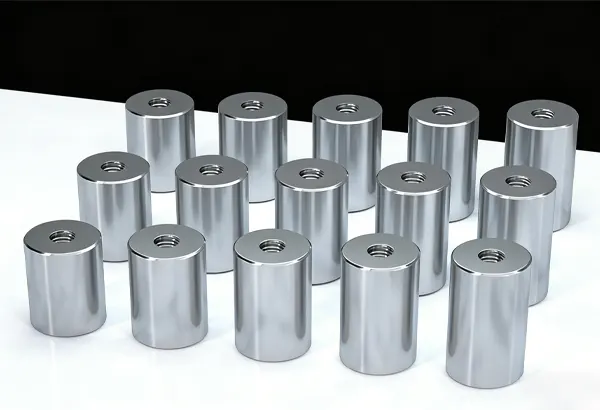
Gran inventario y plazos rápidos, garantizar la entrega puntual con inspección del producto al 100%.
Rango de aplicación
La opción preferida en diversas industrias.
Preguntas frecuentes
Q1: ¿Qué es el enlace de un brazo robótico??
Un enlace de brazo robótico es el elemento estructural que conecta dos articulaciones robóticas o módulos de movimiento, transferir cargas manteniendo la geometría requerida entre ejes rotacionales.
P2: ¿Por qué los brazos robóticos están diseñados con bolsillos y costillas??
Los bolsillos y recortes reducen la masa y la inercia rotacional, mientras que las costillas ayudan a mantener la rigidez estructural en zonas donde se transfieren cargas entre juntas.
P3:¿Qué materiales se usan comúnmente para los eslabones de brazos robóticos??
Aluminio 6061 y 7075 se usan comúnmente para estructuras ligeras, mientras que el titanio o el acero inoxidable pueden seleccionarse donde hay mayor resistencia, Rigidez, o se requiere resistencia ambiental.
P4: ¿Por qué es importante la alineación del ánimo de la junta??
La relación entre los orificios de las juntas y las interfaces de montaje influye en la alineación del eje robótico, assembly accuracy, Distribución de carga, y repetibilidad del movimiento.
P5: ¿Cómo controlas la distorsión en enlaces de brazo ligeros??
Estrategia de partidos, Secuencia de mecanizado, Eliminación equilibrada de materiales, Inspección intermedia, y se pueden utilizar los margen de acabado adecuados según la geometría y el material.