Mecanizado CNC de precisión para componentes de agarres robóticos
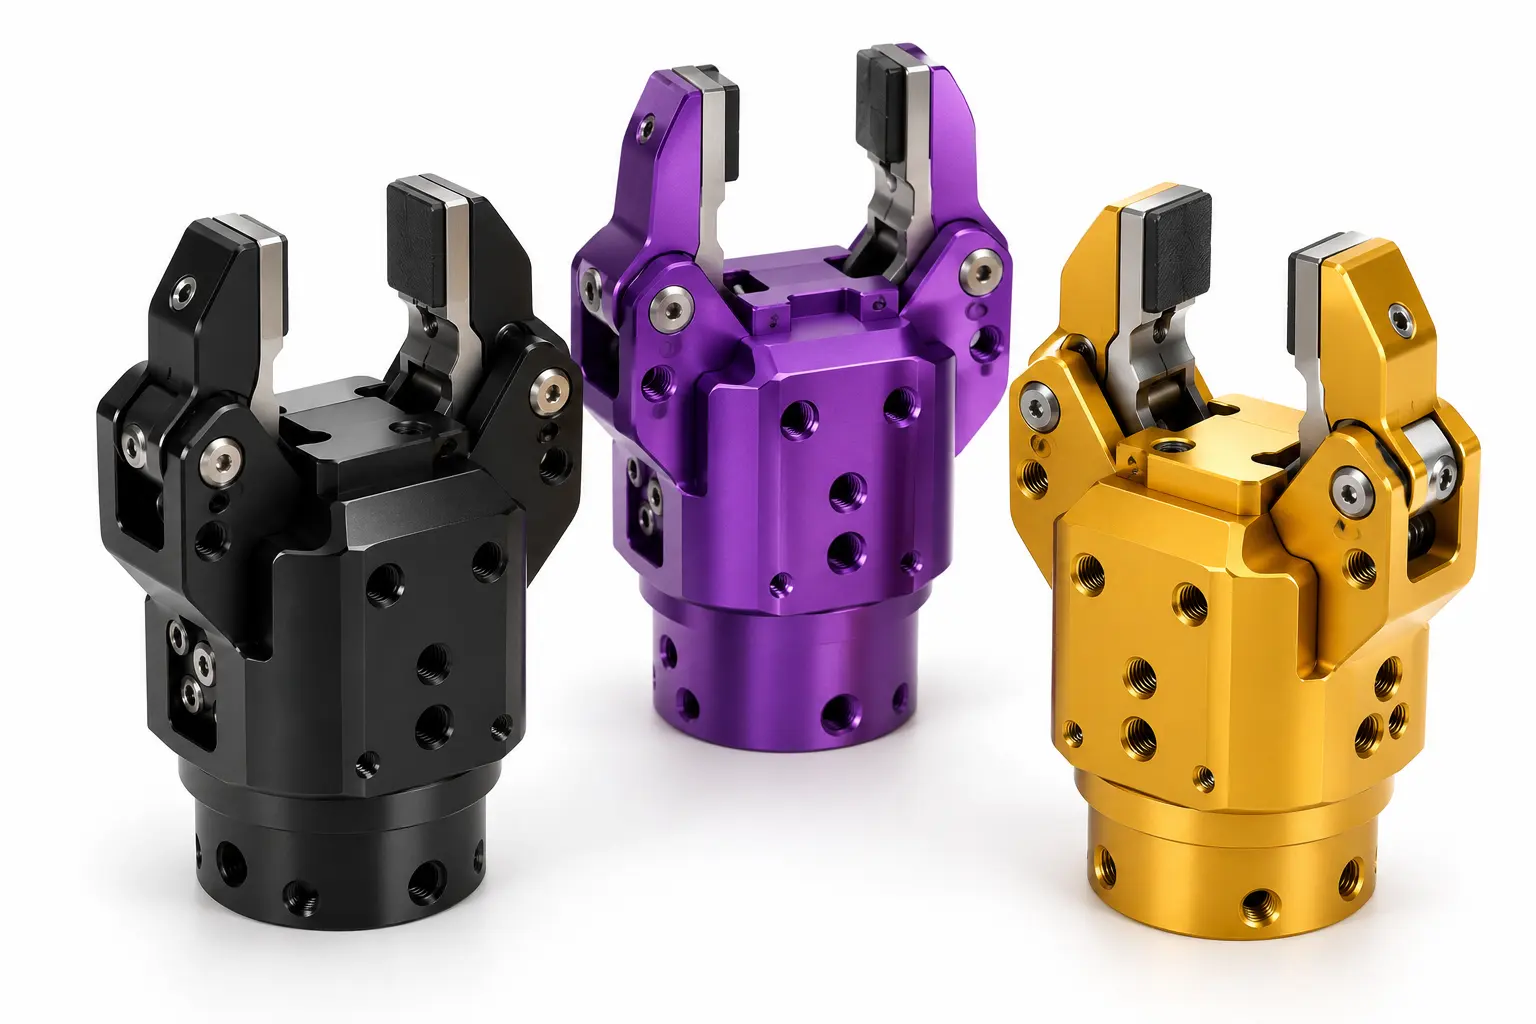
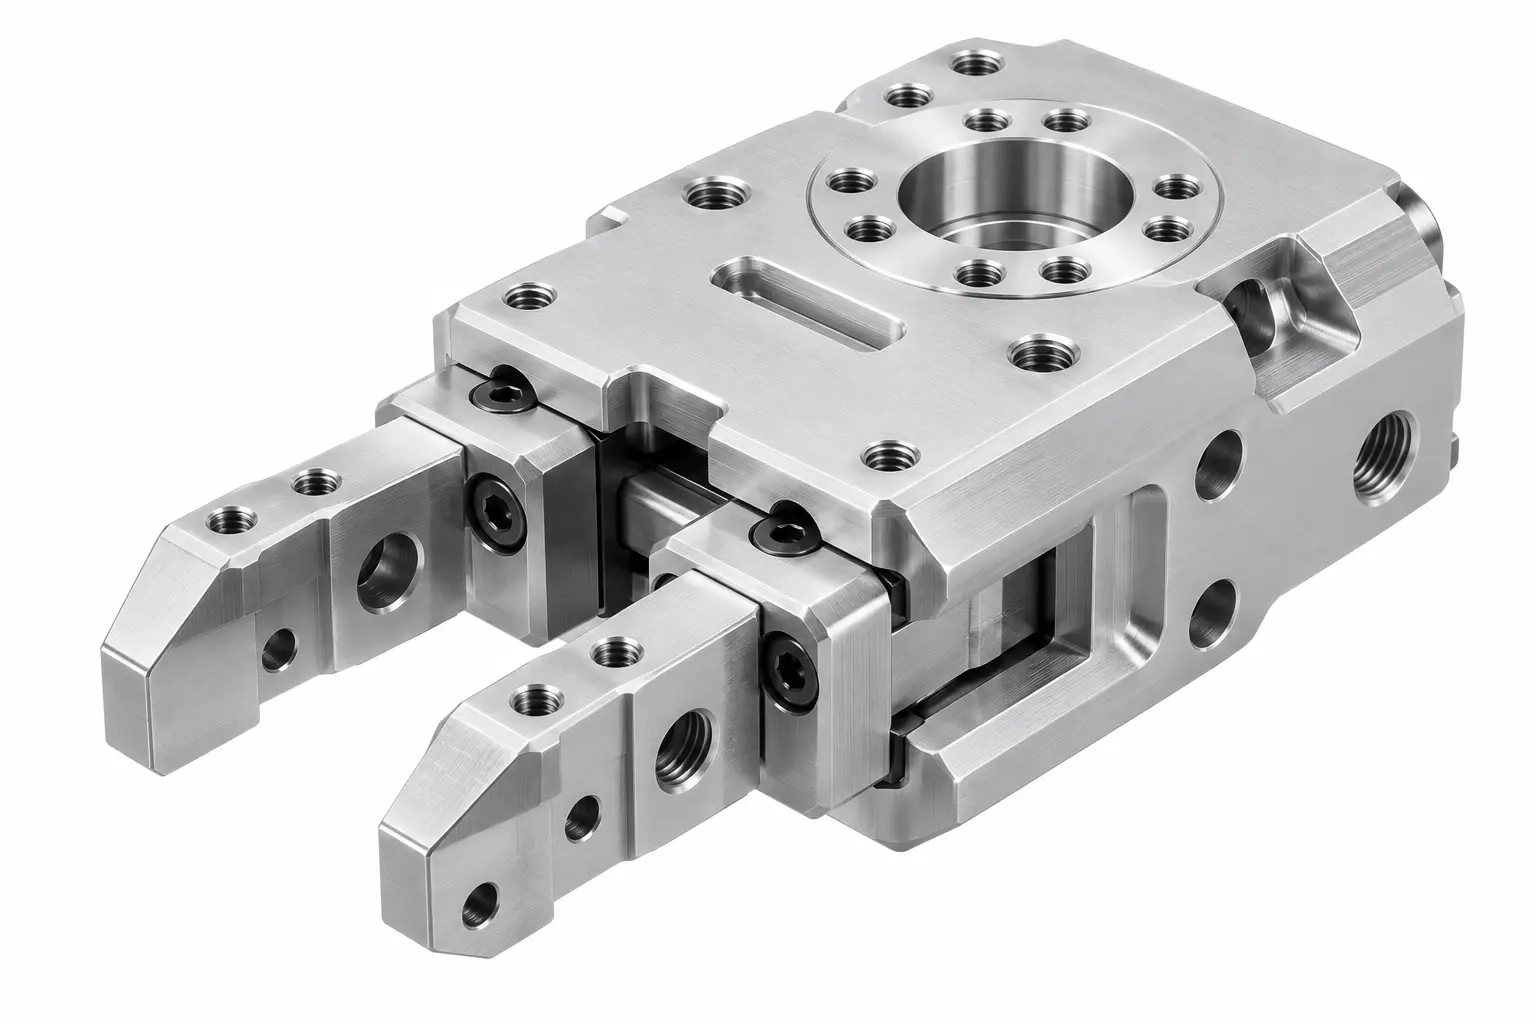
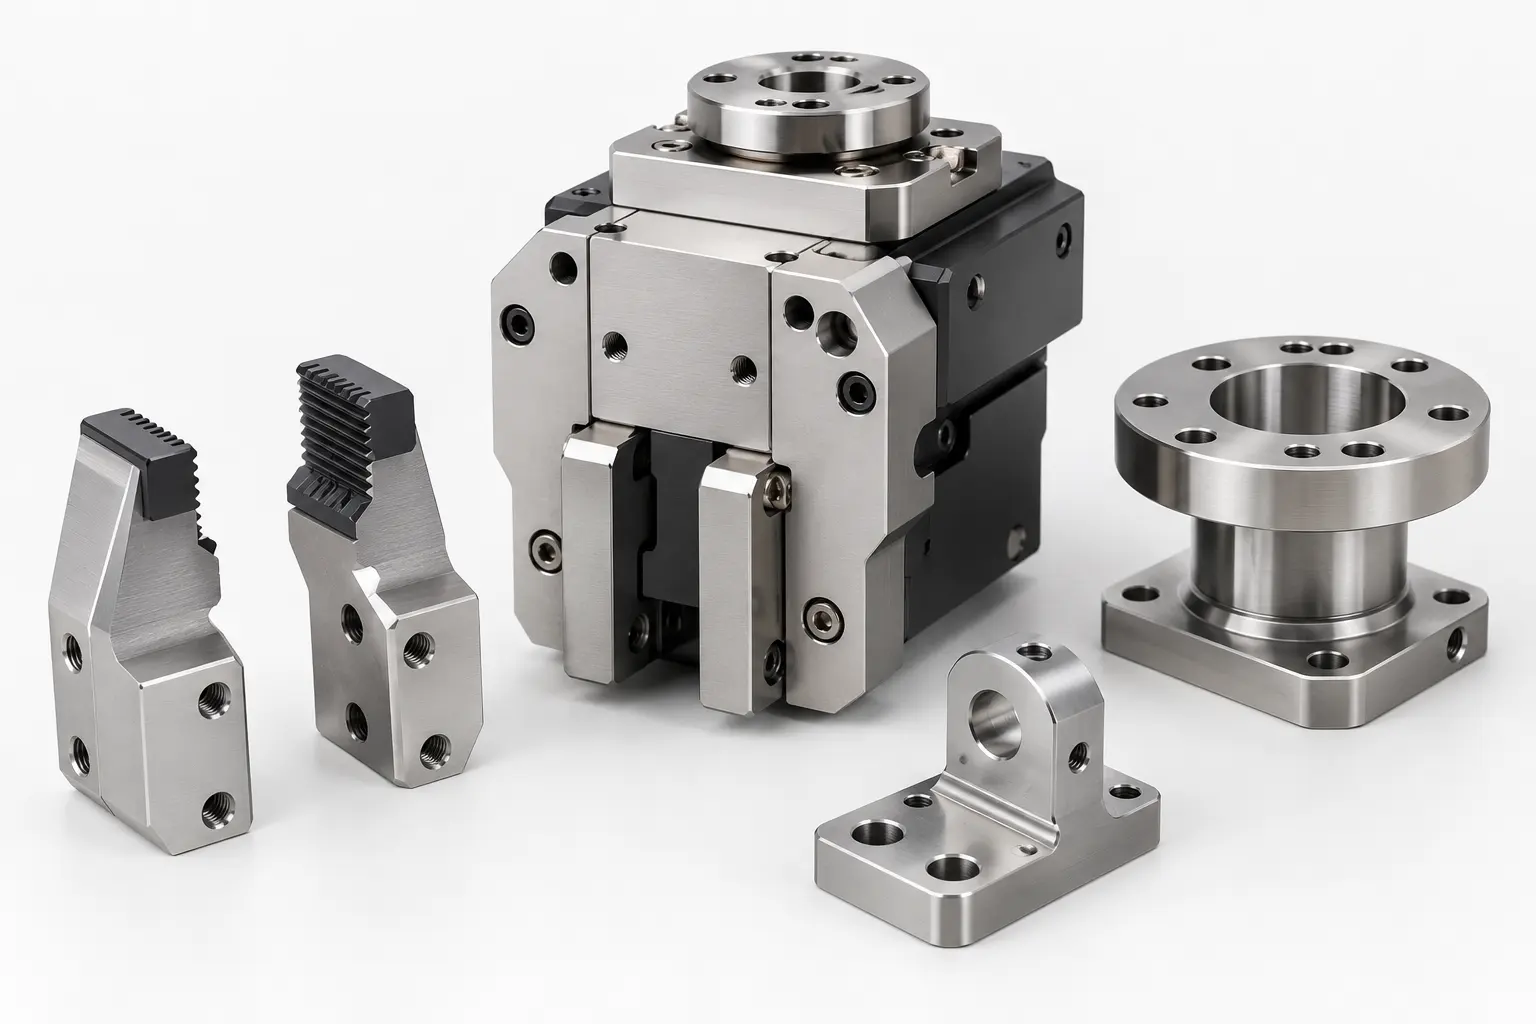
Componentes de pinzas de robots Mecanizado CNC
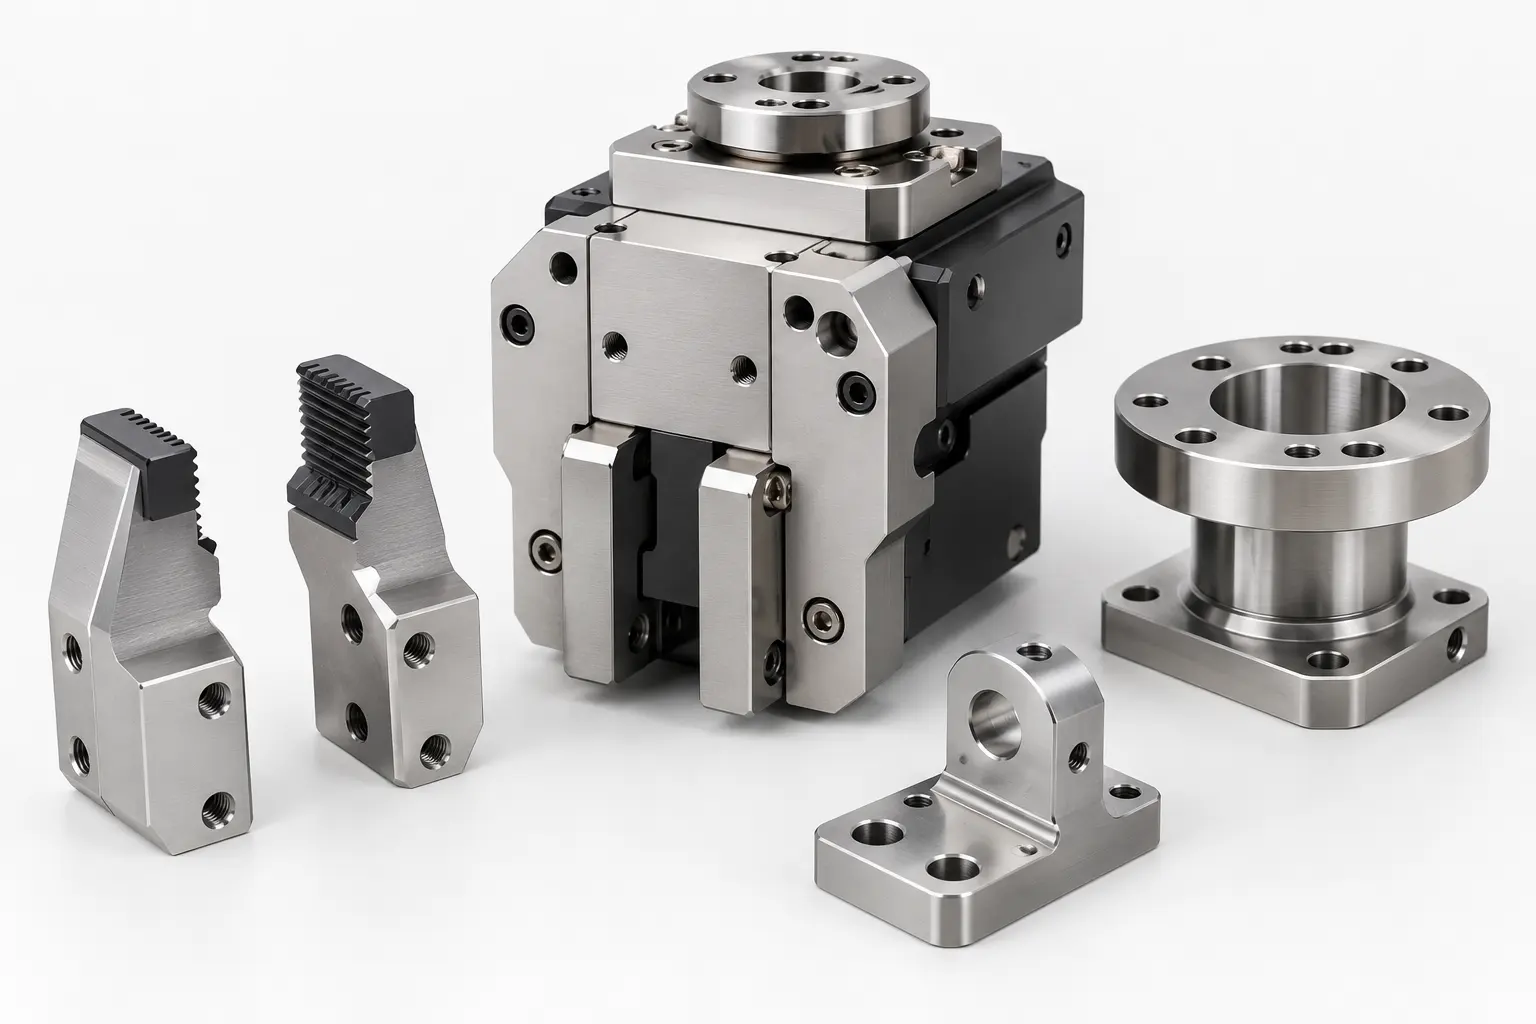
Mecanizado CNC de precisión para componentes de agarres de robots, incluyendo cuerpos de agarre, Jaws, dedos, Interfaces de montaje, Adaptadores, y piezas de agarre personalizadas. Soporta geometría compleja, Materiales ligeros, GD ajustada&T, Mecanizado de 5 ejes, y producción de prototipos a bajo volumen. Puntos de apoyo recomendados:
- Cuerpos de agarre personalizados, Jaws & Dedos
- CNC de 5 ejes para piezas complejas de efector final
- Alineación precisa de mandíbulas & Montar interfaces
- Aluminio / Acero / Titanio / Plásticos de ingeniería
- Prototipo & Producción de bajo volumen
Descripción del producto
Introducción
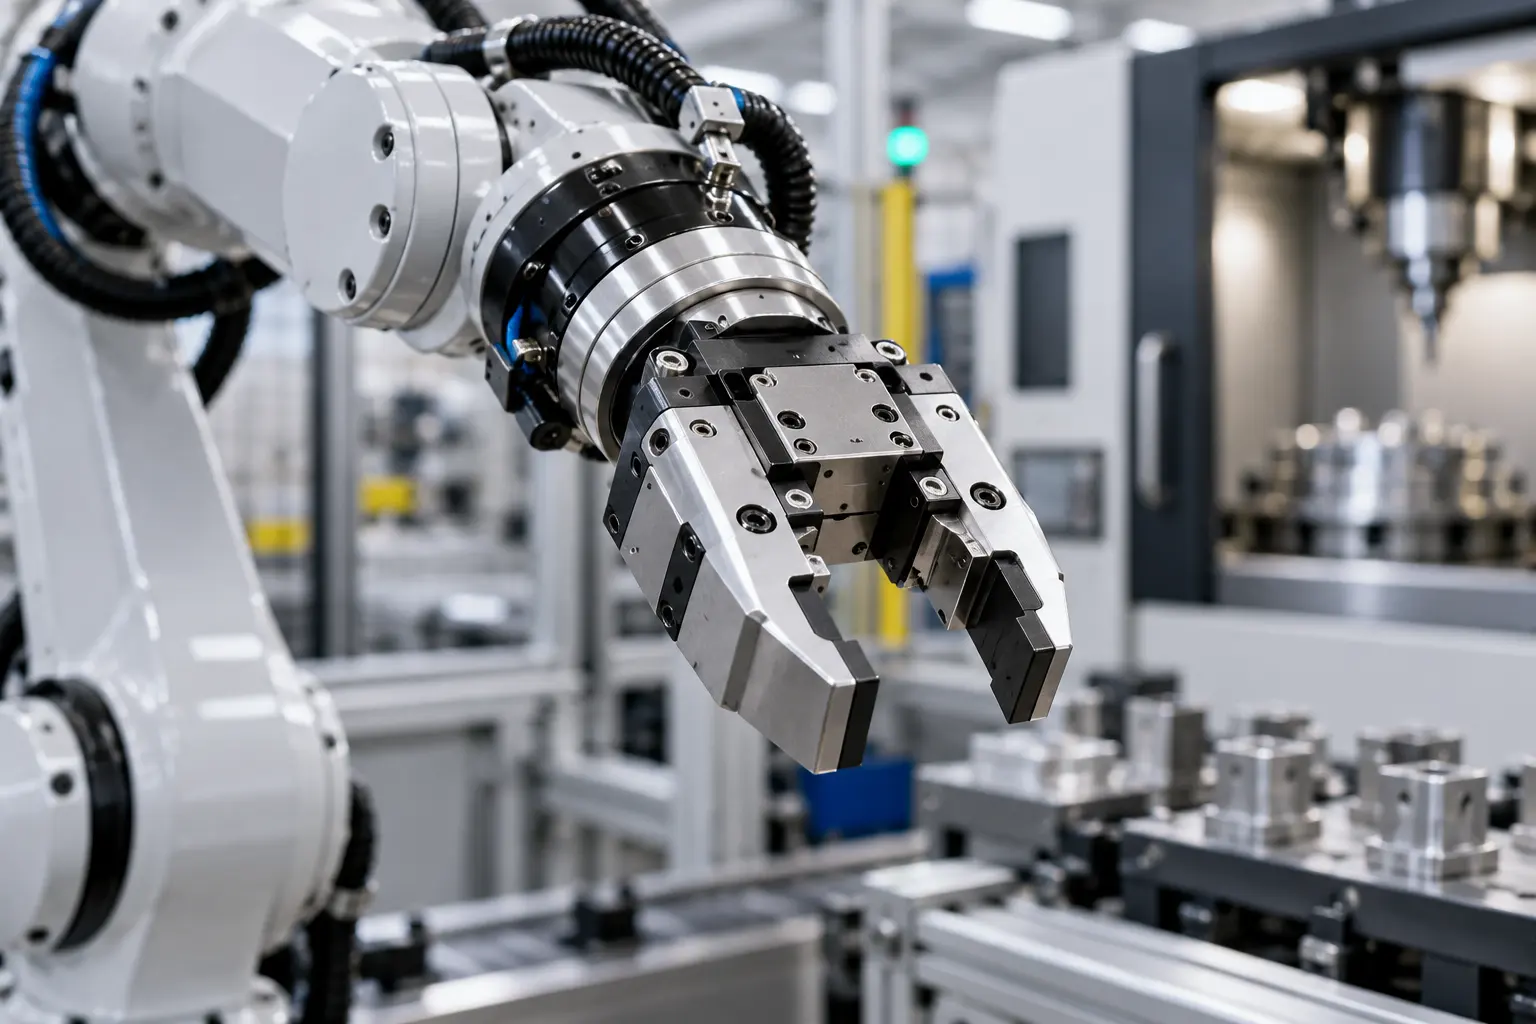
Componentes de Agarre Robot El mecanizado CNC se utiliza para fabricar piezas mecánicas de precisión para sistemas robóticos de agarre, incluyendo cuerpos de agarre, dedos, Jaws, Interfaces de montaje, Adaptadores, y componentes de agarre personalizados. Estas piezas requieren un posicionamiento preciso, Rigidez estructural, Bajo peso, y ensamblaje repetible para soportar un manejo automatizado fiable.
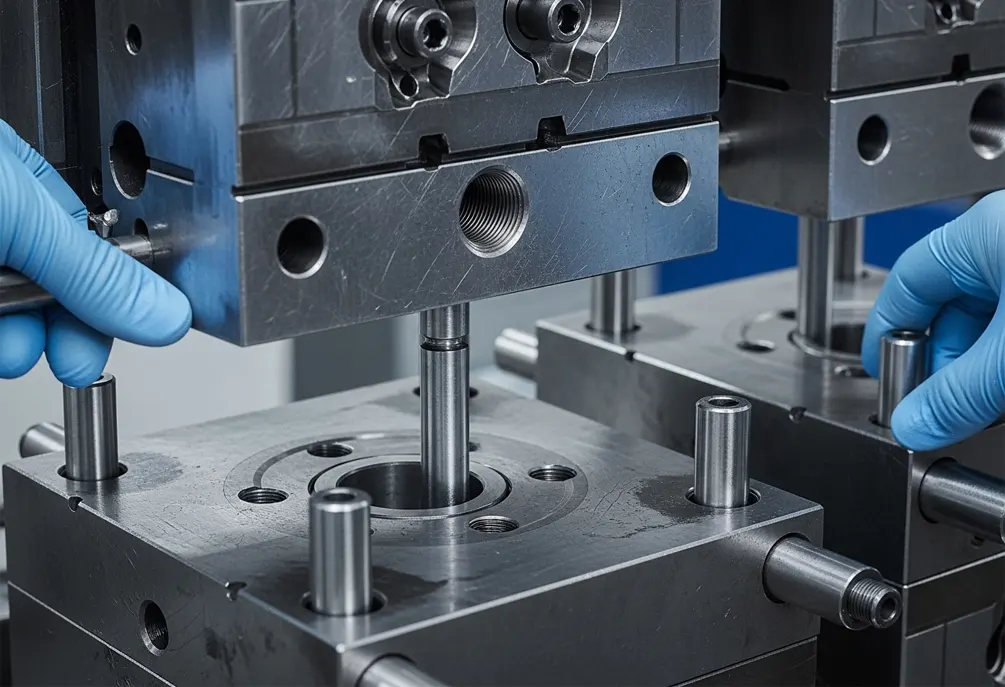
Los componentes de las pinzas de robots suelen tener orificios de montaje de precisión, Características de localización, Interfaces de mandíbula, Superficies guía, Puertos roscados, Bolsillos ligeros, Características de montaje del sensor, y perfiles de agarre personalizados. Pequeñas desviaciones en la posición, Paralelismo, Planitud, o las dimensiones de la interfaz pueden afectar la alineación de la mandíbula, Repetibilidad de agarre, Posicionamiento de las piezas, y rendimiento global del efector final.
Nuestras capacidades de mecanizado CNC incluyen 3 ejes, 4 ejes, y fresado de 5 ejes, Torneado CNC, Perforación, aburrido, Enhechado, Tapping, Mecanizado en bolsa, y acabado de precisión. Estrategias de mecanizado, Trabajo, Control de datos, y los métodos de inspección se seleccionan según la geometría del agarre, Movimiento de la mandíbula, Interfaces de montaje, GD&Requisitos de T, y condiciones de aplicación.
Los componentes de las pinzas de robots pueden mecanizarse a partir de aluminio 6061, 7075 aluminio, Acero inoxidable, Acero para herramientas, titanio, POM, PEEK, y otros materiales de ingeniería. Anodización, Anodización dura, Anodización negra, Anodización coloreada, Nitruración, Pasivación, Pulido, Recubrimiento, y otros procesos secundarios están disponibles según los requisitos funcionales y de apariencia.
Especificaciones
| Punto | Especificaciones |
|---|---|
| Nombre del producto | Componentes de pinzas de robots Mecanizado CNC |
| Material | 6061 Aluminio / 7075 Aluminio / Acero inoxidable / Titanio / Personalizado |
| Proceso de fabricación | Fresado / Torneado / Perforación / Perforación / Roscado / Roscado / Acabado de Precisión |
| Geometría de las piezas | Cuerpos de agarre / Dedos / Mordaces / Adaptadores / Placas de montaje / Perfiles personalizados |
| Tolerancia | Hasta ±0.005 mm / Según el dibujo |
| Acabado superficial | Anodización / Anodización dura / Pasivación / Chapado / Recubrimiento |
| Color | Natural / Negro / Dependiente del Material |
| Volumen de producción | Producción de prototipos y de bajo volumen |
| Inspección | CMM / Medidor de altura / Micrometro / Pinza / Plan de inspección personalizado |
| Documentación | Informes de inspección y documentos materiales a petición |
| Aplicaciones | Robots humanoides / Robots colaborativos / Robots industriales / Robots de servicio / Efectores finales robóticos |
| Servicio personalizado | Soporte OEM y ODM |
Tres aspectos clave de personalización, Adaptado a tus necesidades
Soluciones personalizadas de mecanizado CNC para componentes robóticos complejos y requerimientos de ensamblaje de precisión.
Fabricación de Precisión, Calidad excelente
Mecanizado de cuerpo de agarre de precisión
El mecanizado CNC multieje soporta bolsillos, Cavidades internas, Caras de montaje, Interfaces neumáticas o de cable, y múltiples superficies funcionales dentro de estructuras compactas de agarre.
Mandíbula personalizada & Mecanizado con dedos
Los dedos y mordazas de agarre pueden mecanizarse con perfiles de contacto personalizados, Serraciones, Surcos, Superficies de localización, Insertos reemplazables, y otras características específicas de la aplicación.
Diseño estructural ligero
Aluminio, titanio, bolsillos, Recortes, y las estructuras de muro optimizadas pueden ayudar a reducir la masa de la garra manteniendo la rigidez necesaria para el manejo robótico.
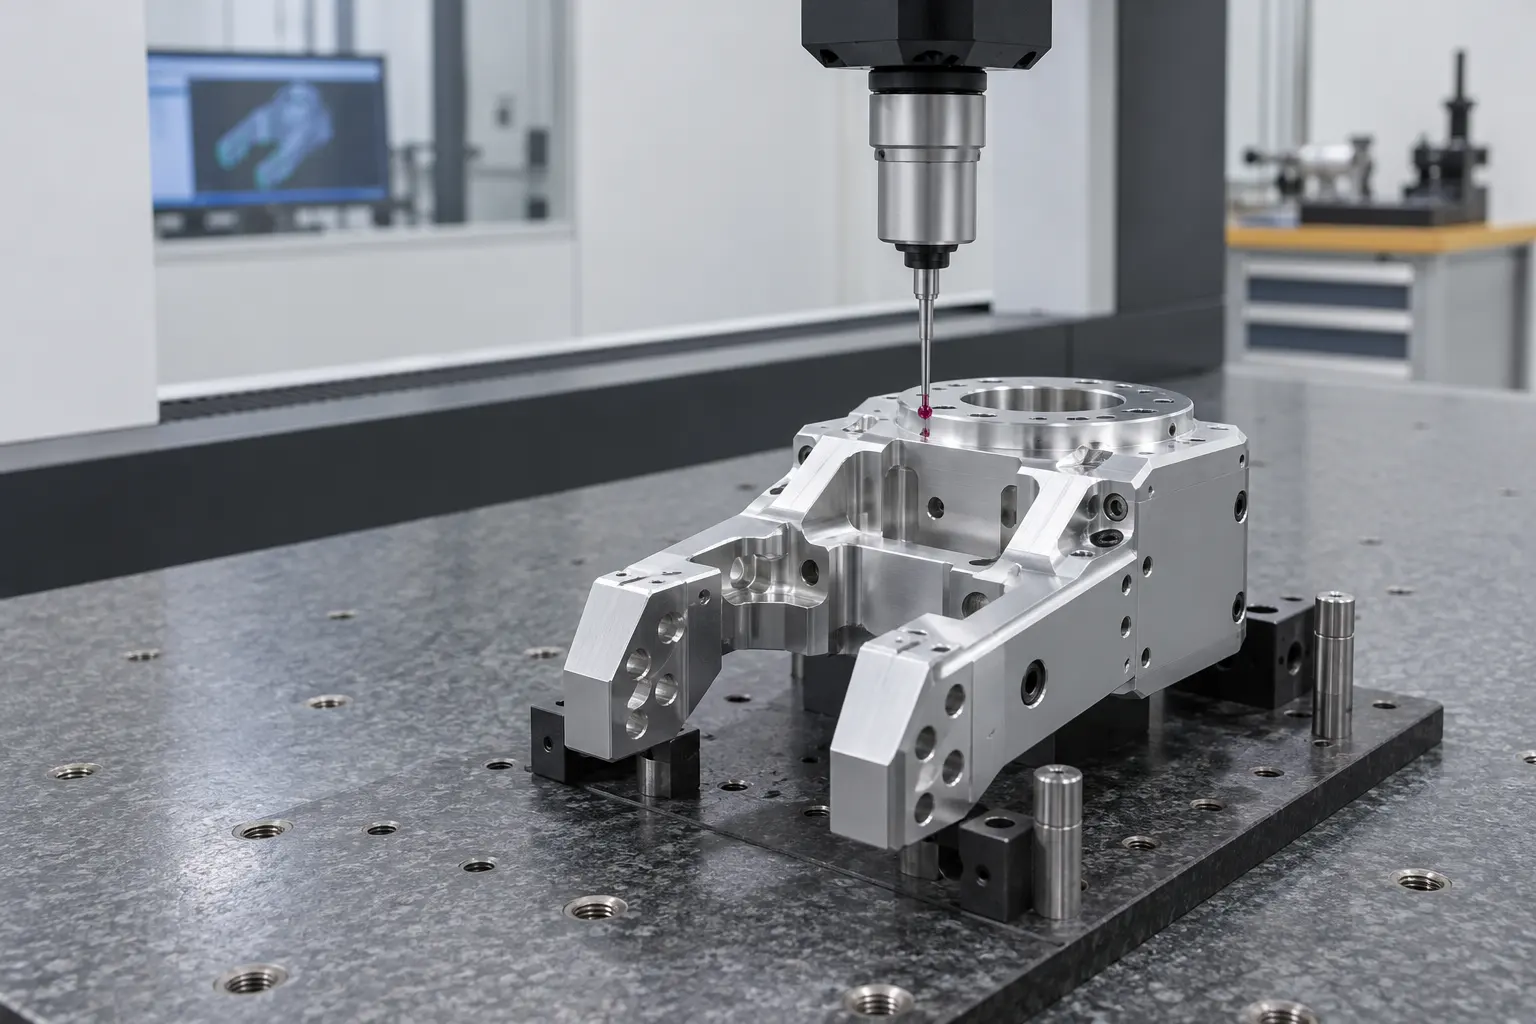
Inspección de Precisión
CMM, Medidores de altura, Micrómetros, y otros equipos de inspección pueden verificar la posición de la mandíbula, Ubicación del agujero, Paralelismo, Superficies de montaje, y otras dimensiones críticas antes del ensamblaje.
Servicio refinado, Tiempo de entrega reducido
Desde la revisión de diseño hasta la entrega, Ofrecemos un seguimiento dedicado uno a uno durante todo el proceso.
Consulta → Proporcionar planos → revisión de diseño & Presupuestos → procesamiento de pedidos → inspección de calidad → entrega puntual → seguimiento postventa
Nuestras ventajas
Respaldado por más de 25 años de experiencia en ingeniería, Nuestro equipo ofrece servicios integrales —desde el diseño personalizado de moldes y mecanizado de precisión hasta la producción a gran escala— apoyados por un sólido sistema de aseguramiento de la calidad y un servicio al cliente proactivo. Certificado bajo ISO9001, ISO14001, y IATF 16949, Buscamos continuamente la excelencia en calidad, Innovación, y satisfacción del cliente.
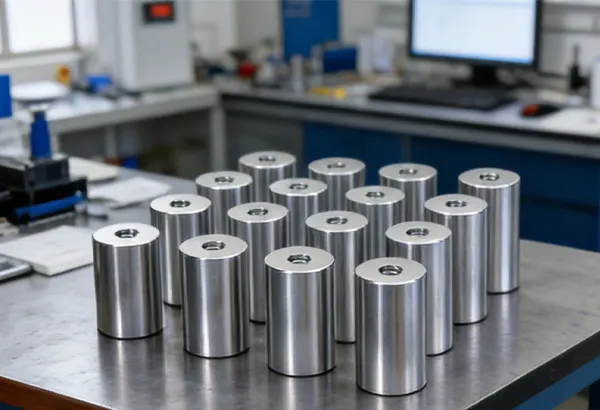
Más de 100,000 Unidades en stock, con envío en 2 horas para productos estándar.
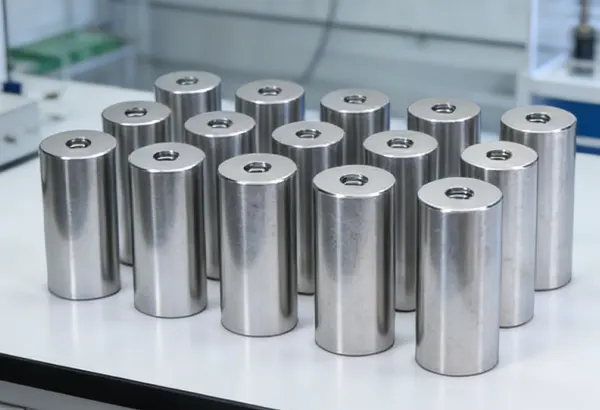
Implementación de un sistema de inspección en tres etapas—comprobación inicial del material, Inspección en proceso, e inspección final.
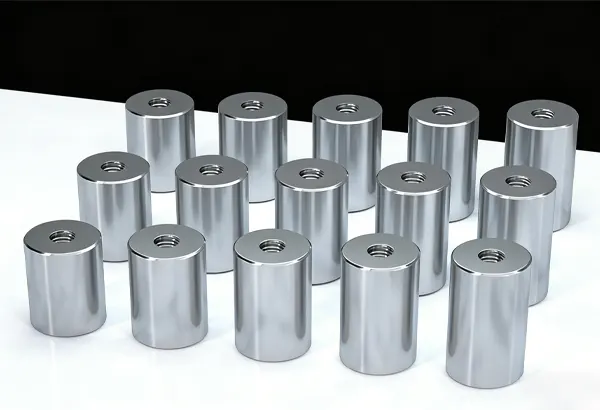
Gran inventario y plazos rápidos, garantizar la entrega puntual con inspección del producto al 100%.
Rango de aplicación
La opción preferida en diversas industrias.
Preguntas frecuentes
Q1: ¿Qué componentes de agarre robótico pueden mecanizarse CNC? Los componentes típicos incluyen cuerpos de agarre, dedos, Jaws, Placas adaptadoras, Bloques de montaje, Soportes de sensor, Localización de componentes, y piezas personalizadas para efectores finales.
P2: ¿Se pueden mecanizar mordazas de agarre personalizadas para un producto específico??
Sí. Los perfiles de la mandíbula pueden mecanizarse según la forma, Tamaño, Área de contacto, y requisitos de agarre de la pieza.
P3:¿Qué materiales se usan comúnmente para los agarradores de robots??
El aluminio 6061 y 7075 se utilizan comúnmente para estructuras ligeras de agarre, mientras que el acero inoxidable o el acero para herramientas pueden seleccionarse por mayor resistencia y resistencia al desgaste. Los plásticos de ingeniería también pueden usarse para componentes de contacto más blandos o que no marcan.
P4: ¿Por qué es importante la alineación de la mandíbula??
Una alineación incorrecta de la mandíbula puede causar una fuerza de agarre desigual, Posicionamiento inestable de la pieza, Desgaste prematuro, y reducida la repetibilidad de la automatización.
P5: ¿Se pueden producir prototipos y componentes de agarre de bajo volumen??
Sí. Prototipo, Ejemplo de ingeniería, Pieza de repuesto, y la producción de bajo volumen puede soportarse según los planos del cliente.